Cảm biến góc nghiêng Kubler
Kubler là thương hiệu công nghệ của Đức chuyên phát triển và sản xuất thiết bị phục vụ đo lường chuyển động, truyền tín hiệu và xử lý dữ liệu trong hệ thống tự động hóa.
Danh mục sản phẩm của hãng tập trung vào Encoder Kubler, encoder không vòng bi, hệ thống phản hồi động cơ, thiết bị đo chiều dài
Cảm biến góc nghiêng, cảm biến radar, vòng trượt điện, bộ chuyển đổi tín hiệu, bộ đếm, màn hình hiển thị và các thiết bị giám sát an toàn.
Kubler Việt Nam hiện tập trung vào ba nhóm chính: thiết bị đo lường, thiết bị truyền dẫn và thiết bị hiển thị – xử lý tín hiệu.
Hiện Kubler có trụ sở tại Villingen-Schwenningen, Đức, được Fritz Kubler thành lập năm 1960.
Theo thông tin hiện tại của hãng, doanh nghiệp có hơn 600 nhân sự, cơ sở sản xuất tại châu Âu, châu Á và Hoa Kỳ, cùng mạng lưới hoạt động tại hơn 50 quốc gia.
Hoạt động sản phẩm được Kubler phân thành ba lĩnh vực chính gồm Measurement – đo lường, Transmission – truyền dẫn và Evaluation – xử lý, đánh giá dữ liệu.
Các sản phẩm của Kubler cung cấp bao gồm:
Bộ mã hóa gia tăng Kubler
Bộ mã hóa gia tăng hoạt động dựa trên nguyên tắc tạo ra các xung điện liên tục khi trục encoder quay.
Số lượng xung phát ra trong một vòng quay được xác định bởi độ phân giải của encoder và thường được biểu thị bằng xung trên vòng quay.
Khi trục quay nhanh hơn, tần số xung tăng lên. Bộ điều khiển có thể dựa vào tần số này để tính tốc độ quay thực tế của động cơ hoặc cơ cấu truyền động.
Nếu hệ thống sử dụng hai kênh tín hiệu A và B lệch pha nhau, bộ điều khiển còn có thể xác định chiều quay của trục.
Một số phiên bản encoder còn có thêm tín hiệu tham chiếu Z để xác định điểm chuẩn trong mỗi vòng quay.
Điểm đặc trưng của encoder gia tăng là vị trí được xác định dựa trên việc đếm số xung kể từ một điểm tham chiếu.
Khi mất nguồn, giá trị vị trí tương đối thường phải được thiết lập lại hoặc tham chiếu lại tùy cấu hình hệ thống.
Bộ mã hóa tuyệt đối Kubler
Bộ mã hóa tuyệt đối Kubler là thiết bị đo vị trí được sử dụng để xác định chính xác góc quay hoặc vị trí của trục trong hệ thống máy công nghiệp.
Khác với bộ mã hóa gia tăng chỉ tạo chuỗi xung tương đối theo chuyển động, bộ mã hóa tuyệt đối tạo ra một giá trị vị trí riêng biệt tại từng góc quay.
Nhờ đó, bộ điều khiển có thể nhận biết vị trí thực tế của trục ngay khi hệ thống được cấp nguồn trở lại.
Điểm quan trọng của Bộ mã hóa tuyệt đối Kubler nằm ở cách thiết bị biểu diễn vị trí.
Mỗi vị trí quay được gán một giá trị riêng và giá trị này không phụ thuộc hoàn toàn vào việc đếm xung kể từ thời điểm khởi động.
Khi trục chuyển động đến một góc mới, encoder tạo ra một mã vị trí tương ứng và truyền trực tiếp về bộ điều khiển.
PLC hoặc drive vì vậy không cần liên tục cộng hoặc trừ số lượng xung để biết vị trí hiện tại.
Trong trường hợp hệ thống dừng nguồn, vị trí cơ khí của trục vẫn có thể được xác định lại sau khi khởi động.
Đây là ưu điểm đáng kể trên những máy mà việc chạy về điểm gốc sau mỗi lần mất điện sẽ gây mất thời gian hoặc ảnh hưởng đến quy trình sản xuất.
Cơ chế này làm cho Encoder tuyệt đối Kubler phù hợp với các ứng dụng yêu cầu độ tin cậy cao về thông tin vị trí.
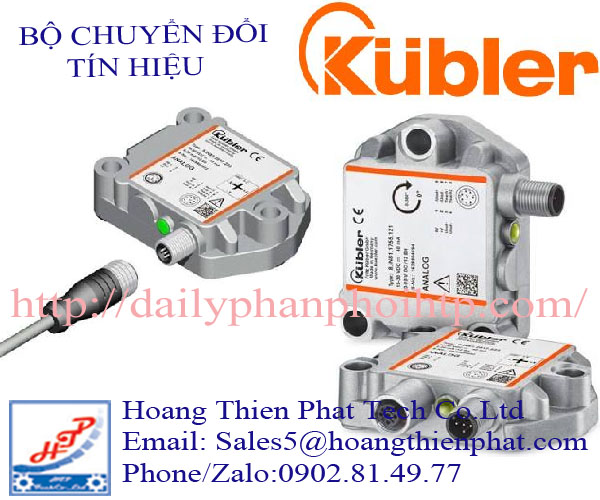
Cảm biến góc nghiêng Kubler
Trong nhiều thiết bị công nghiệp, chỉ biết động cơ đang quay bao nhiêu vòng là chưa đủ.
Hệ thống còn phải xác định cần nâng đang nghiêng bao nhiêu độ, bàn máy đã cân bằng hay chưa
xe nâng đang làm việc trên mặt phẳng nào hoặc tấm pin mặt trời đã xoay đến góc yêu cầu hay chưa.
Cảm biến góc nghiêng Kubler đảm nhiệm trực tiếp nhiệm vụ này. Khi vị trí của máy thay đổi, cảm biến nhận biết sự thay đổi so với phương trọng lực hoặc hệ tọa độ tham chiếu
Sau đó chuyển thông tin thành tín hiệu mà bộ điều khiển có thể xử lý.
PLC có thể sử dụng giá trị này để điều chỉnh chuyển động, cảnh báo người vận hành hoặc giới hạn hoạt động của cơ cấu.
Vì vậy, cảm biến không chỉ phục vụ việc hiển thị góc mà còn là nguồn dữ liệu quan trọng cho quá trình điều khiển máy.
Khả năng đo mà không cần nối cơ khí với một trục riêng cũng giúp hệ thống đơn giản hơn ở những vị trí khó bố trí encoder hoặc cơ cấu liên kết.
Cảm biến góc nghiêng Kubler hoạt động bằng cách xác định độ nghiêng của thiết bị so với phương thẳng đứng hoặc phương tham chiếu.
Thay vì cần liên kết cơ khí trực tiếp với một trục quay như encoder, cảm biến sử dụng tác động của trọng lực Trái Đất làm giá trị tham chiếu.
Khi vị trí hoặc góc đặt của cảm biến thay đổi, phần tử đo bên trong nhận biết sự thay đổi này, xử lý thành giá trị góc và truyền kết quả về PLC hoặc bộ điều khiển.
Cảm biến góc nghiêng hoạt động như thế nào?
MEMS nhận biết sự thay đổi của góc nghiêng
Thành phần quan trọng trong nguyên lý hoạt động của Cảm biến góc nghiêng Kubler là phần tử đo gia tốc MEMS.
Đây là hệ thống vi cơ điện tử có khả năng nhận biết thành phần gia tốc trọng trường tác động lên các trục đo của cảm biến.
Khi cảm biến được đặt nằm ngang, thẳng đứng hoặc nghiêng sang một góc nhất định, hướng tác động của trọng lực lên các trục MEMS sẽ thay đổi.
Mạch điện tử dựa vào sự thay đổi này để xác định góc nghiêng hiện tại của thiết bị.
Do không cần liên kết với trục quay, cảm biến góc nghiêng có thể được gắn trực tiếp lên thân máy, cần cẩu, sàn nâng, phương tiện, kết cấu cơ khí hoặc các bộ phận cần theo dõi độ nghiêng.
Kubler cho biết cảm biến của hãng hỗ trợ cả phép đo một trục và hai trục, giúp đáp ứng nhiều dạng chuyển động khác nhau.
Xác định góc nghiêng một trục
Khi sử dụng chế độ đo một trục, Cảm biến góc nghiêng Kubler theo dõi chuyển động quay theo một phương xác định.
Khi thiết bị thay đổi góc, MEMS ghi nhận thành phần trọng lực thay đổi trên trục đo. Bộ xử lý bên trong chuyển dữ liệu cảm biến thành giá trị góc tương ứng.
Một số dòng cảm biến Kubler hiện nay có khả năng đo một trục trong phạm vi lên đến 0° đến 360°, tùy phiên bản.
Điều này phù hợp với những ứng dụng cần theo dõi góc quay hoặc góc nghiêng của cần máy, hệ thống nâng, bàn xoay hoặc kết cấu chuyển động.
Đo đồng thời độ nghiêng theo hai trục
Trong nhiều máy công nghiệp, một kết cấu có thể nghiêng theo nhiều hướng chứ không chỉ chuyển động trên một mặt phẳng. Khi đó, cảm biến hai trục được sử dụng.
Cảm biến góc nghiêng Kubler có thể xác định đồng thời độ nghiêng theo hai phương. Hệ thống MEMS phân tích thành phần trọng lực tác động lên từng trục, sau đó bộ xử lý tính toán giá trị góc tương ứng.
Theo danh mục hiện tại của Kubler, các phiên bản hai trục có thể cung cấp phạm vi đo tới khoảng ±85°, tùy dòng sản phẩm.
Khả năng này đặc biệt hữu ích đối với sàn nâng, xe công trình, máy xây dựng, cần cẩu hoặc những thiết bị cần kiểm soát độ cân bằng theo hai phương.
Xử lý và tuyến tính hóa tín hiệu đo
Dữ liệu thu được trực tiếp từ MEMS chưa phải là tín hiệu góc cuối cùng để đưa về hệ thống điều khiển. Sau khi phần tử cảm biến ghi nhận gia tốc trọng trường, dữ liệu được chuyển tới mạch xử lý điện tử.
Bộ xử lý thực hiện tính toán và tuyến tính hóa tín hiệu, từ đó chuyển giá trị cảm biến thành góc nghiêng thực tế.
Các sai lệch liên quan đến đặc tính của phần tử đo cũng được xử lý theo thuật toán của thiết bị.
Theo tài liệu vận hành của Kubler, tín hiệu từ phần tử MEMS được xử lý, tuyến tính hóa và có thể tiếp tục đi qua các bộ lọc tích hợp trước khi giá trị góc được xuất ra.
Quá trình này giúp dữ liệu gửi tới PLC dễ sử dụng hơn và hạn chế việc hệ thống điều khiển phải tự thực hiện những phép tính phức tạp từ tín hiệu cảm biến thô.
Bộ lọc giúp ổn định giá trị góc đo được
Máy móc trong nhà máy thường xuất hiện rung động, dao động cơ học hoặc thay đổi chuyển động trong quá trình vận hành. Những yếu tố này có thể làm giá trị đo của cảm biến thay đổi liên tục.
Vì vậy, Cảm biến góc nghiêng Kubler sử dụng các chức năng lọc tín hiệu để làm ổn định kết quả đo.
Bộ lọc có thể giảm ảnh hưởng của rung động nhỏ và giúp tín hiệu góc đầu ra ổn định hơn.
Đối với một kết cấu gần như đứng yên, chẳng hạn tấm pin mặt trời hoặc cần máy cố định tại một vị trí
Việc lọc tín hiệu MEMS thường đáp ứng tốt yêu cầu đo. Kubler gọi đây là nhóm cảm biến góc nghiêng tĩnh.
Tuy nhiên, bộ lọc càng mạnh thì tín hiệu có thể xuất hiện độ trễ nhất định. Đây là lý do các ứng dụng có chuyển động nhanh cần một phương pháp đo khác.
Bộ chuyển đổi tín hiệu Kubler
Bộ chuyển đổi tín hiệu Kubler là thiết bị dùng để tiếp nhận tín hiệu từ encoder, cảm biến hoặc thiết bị đo
Sau đó chuyển đổi thành dạng tín hiệu phù hợp với PLC, biến tần, bộ đếm hoặc bộ điều khiển.
Sản phẩm được sử dụng nhiều trong các hệ thống tự động hóa khi tín hiệu đầu ra của encoder không tương thích trực tiếp với thiết bị nhận.
Chức năng quan trọng nhất của Bộ chuyển đổi tín hiệu Kubler là biến đổi tín hiệu đầu vào thành tín hiệu đầu ra tương thích với thiết bị phía sau.
Tùy cấu hình, thiết bị có thể làm việc với các chuẩn như HTL, TTL, SSI, SinCos, analog, RS232 hoặc RS485.
Ví dụ, một encoder sử dụng tín hiệu SSI nhưng PLC hiện tại chỉ nhận tín hiệu analog thì bộ chuyển đổi sẽ nhận dữ liệu SSI, xử lý và xuất ra dạng điện áp hoặc dòng điện phù hợp.
Trong trường hợp khác, encoder SinCos có thể được chuyển sang tín hiệu HTL hoặc TTL để bộ đếm tốc độ hoặc PLC dễ dàng xử lý.
Nhờ chức năng này, người dùng không nhất thiết phải thay encoder chỉ vì khác chuẩn giao tiếp.
Các model được dùng phổ biến tại Kubler chính Hãng:
|
Dòng sản phẩm |
Model |
Ứng dụng cụ thể |
|---|---|---|
|
Bộ mã hóa gia tăng |
Sendix 5000 |
Tự động hóa, động cơ, băng tải, máy sản xuất |
|
Bộ mã hóa gia tăng |
Sendix 5020 |
Gắn trực tiếp lên motor, hộp số, trục máy |
|
Bộ mã hóa gia tăng |
Sendix K58I |
Máy công nghiệp, truyền động, motor, máy công cụ |
|
Bộ mã hóa tuyệt đối |
Sendix M3653A |
Định vị góc, máy tự động, thiết bị nhỏ gọn |
|
Bộ mã hóa tuyệt đối |
Sendix M3673A |
Lắp trực tiếp lên trục máy |
|
Bộ mã hóa tuyệt đối |
Sendix M3663 |
Máy nâng, tang cuốn, cơ cấu nhiều vòng |
|
Cảm biến góc nghiêng |
IN41 |
Cần cẩu, bàn nâng, solar tracking, máy compact |
|
Cảm biến góc nghiêng |
IN61 |
Máy tự động, hệ thống cần điều chỉnh khoảng đo |
|
Cảm biến góc nghiêng |
IN81 |
Máy ngoài trời, công nghiệp nặng |
|
Bộ chuyển đổi tín hiệu |
SP 2D-2D |
Chia và phân phối tín hiệu HTL/TTL/RS422 |
|
Bộ chuyển đổi tín hiệu |
SP 1SC-2SC2D |
Chia SinCos và chuyển SinCos sang tín hiệu digital |
|
Bộ chuyển đổi tín hiệu |
SK 1A-1S1D2RS |
Analog → HTL/TTL/RS422, SSI, RS232/RS485 |
|
Bộ chuyển đổi tín hiệu |
SK 1SC-1D |
SinCos → HTL/TTL/RS422 |
Thông tin liên hệ đặt hàng Cảm biến góc nghiêng Kubler:
CÔNG TY TNHH KỸ THUẬT CÔNG NGHỆ HOÀNG THIÊN PHÁT
Địa chỉ: 331/70/36J Phan Huy Ích, Phường An Hội Tây, TP.Hồ Chí Minh, Việt Nam
Liên hệ: Hương Anh (0902.814.977)
Skype: sale5-0902.814.977
Mail: sales5@hoangthienphat.com
Website: https://dailyphanphoivietnam.com/
Website: https://dailyphanphoihtp.com/
Ngoài ra Hoàng Thiên Phát còn cung cấp một số sản phẩm:
IFM Việt Nam, ARI Việt Nam, Aris Viet Nam, Enerdis Việt Nam, IFM Việt Nam
BEI Encoder Việt Nam, EIKO SOKKI Việt Nam, ElectroCraft Việt Nam, Motovario Việt Nam
Pepperl Fuchs Việt Nam, Itelcond Capacitor Việt Nam, Detcon Việt Nam
Oldhamgas Việt Nam, Gmiuk Việt Nam, KSR Kubler Việt Nam, Harowe Việt Nam
CEI Loadcell Việt Nam, Bijur Delimon Việt Nam, Heidennhain Encoder Việt Nam
Stucke Elektronik Việt Nam, LOVATO Việt Nam , Dresser Việt Nam
GE Việt Nam, Consolidated Việt Nam, Pisco Việt Nam, Refext Việt Nam
Mettler Việt Nam, NORGREN Valve Việt Nam , Yokogawa Việt Nam
Hach Việt Nam, Meinsberg Việt Nam, Softflow Việt Nam, Schmidt Việt Nam
Honsbere Việt Nam, Hedland Việt Nam, Hontzsch Việt Nam
NITTO DENKO Việt Nam, Laurence Scott Việt Nam, SUMITOMO DRIVE Việt Nam
FUJI Electric Việt Nam, PAKER Việt Nam, RKC Việt Nam.